
www.engineering-china.com
22
'26
Written on Modified on
工业自动化物理人工智能与数字孪生仿真架构
Festo采用NVIDIA Omniverse与Isaac Sim构建高精度数字孪生,以消除虚拟调试与物理设备行为之间的工程偏差。
www.festo.com
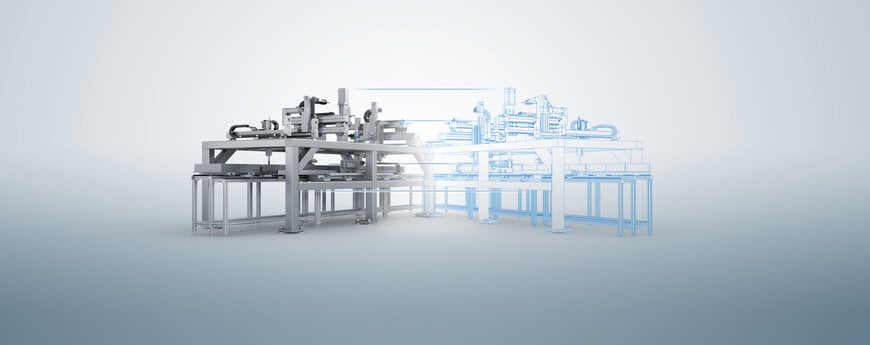
在现代机械工程与产线集成中,复杂的机电多轴联动系统在物理组装前极难准确评估动态负载与通信延迟,导致现场调试周期漫长且试错成本高昂。传统的离线仿真往往简化了运动学与动力学摩擦特性,缺乏真实物理引擎支持,难以在数字环境中准确复现物理硬件的真实行为。
自动化技术与气动电驱方案提供商Festo正全面推进数字化战略,利用NVIDIA物理人工智能仿真平台开发高精度的元宇宙通用场景描述(USD)数字产品模型。通过将硬件级物理特性引入虚拟模型,Festo旨在为设备制造商提供高度拟真的虚拟工程环境,支持自动化机构的早期功能验证与长期自主系统的开发部署。
物理仿真保真度与闭环标定机制
为了确保虚拟组件在运动行为和动态响应上完全符合工程实际,Festo将数字模型的质量控制提高至实体硬件相同的标准。依托基于NVIDIA Omniverse构建的开放式机器人仿真框架NVIDIA Isaac Sim,研发团队将实验室实测物理数据注入仿真环境。
在既定工况下,仿真算法连续计算三维运动轨迹、摩擦学特性及机械动态载荷,并将输出数据与Festo试验台上采集的真实执行器测量曲线进行实时对齐。这种双向验证机制能够系统化修正仿真误差,使导出的USD资产具备工业级物理保真度,为机器人视觉感知训练和基于合成数据的控制算法提供可信依据。
多智能体虚拟协同与跨平台软件集成
在多设备集成的生产单元中,异构控制器和执行机构之间的协同效率决定了产线吞吐量。Festo联合ABB机器人与NVIDIA共同开发了虚拟物料搬运解决方案,在物理硬件安装前打通多轴运动机构与工业机器人的系统级集成。
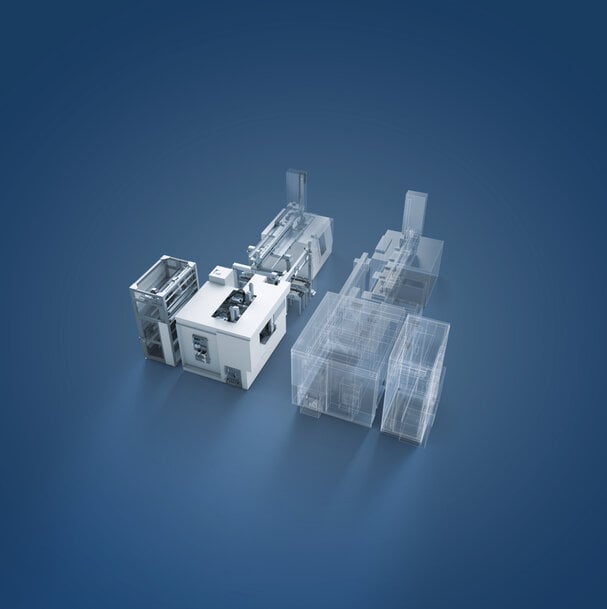
该应用将Festo三轴物料搬运系统的数字孪生模型导入ABB RobotStudio平台,并通过RobotStudio HyperReality扩展模块直接调用NVIDIA Omniverse底层的物理渲染与计算库。在此架构下,ABB虚拟控制器运行与真实机器人完全一致的控制代码,同时驱动Festo虚拟三轴机构执行轨迹规划与物料抓取模拟。这种虚实同构的控制逻辑允许工程团队在虚拟环境中验证PLC逻辑、排查碰撞干涉并优化节拍时间,大幅缩短物理调试所需工时。
自主生产与物理人工智能的工程演化
高精度的机电仿真不仅服务于前期的工程设计,也是自主机器训练环境的基础基础设施。通过将数十年的气动与电驱动控制知识转化为数字孪生资产,Festo正构建可供物理人工智能智能体持续交互与强化学演练的虚拟测试场。
Festo首席技术官Tomas Smetana教授指出,双方的工程合作利用NVIDIA Omniverse库与Festo的自动化工程积淀,正在为下一代自主制造系统奠定可自学习的数字基石。
Festo物理人工智能与数字主线负责人Jan R. Seyler强调,数字模型与物理实体保持相同置信度是实现虚拟工程可靠落地的核心前提,其目标是实现自动化解决方案在虚拟与现实之间的无缝迁移。
ABB机器人软件与数字化业务运营及产品组合负责人Boris Fiedler表示,三方协作推进了机械制造层面的虚拟调试流程,为工业级物理人工智能的规模化工业部署提供了实践路径。
附加背景:
本节详细介绍了原始产品公告中未包含的技术规格和竞争性基准测试。
在自动化工程领域,数字化工作流正从传统的几何级辅助设计(CAD)全面转向遵循自动化标记语言(AutomationML)与通用场景描述(OpenUSD)标准的行为级仿真模型。国际电工委员会IEC 62832标准所定义的“数字工厂框架”要求数字资产必须包含时序、运动学和动态接口规范。
长期以来,工业虚拟调试主要依托西门子的Tecnomatix Process Simulate与NX Mechatronics Concept Designer(MCD),或者达索系统的DELMIA平台。传统平台主要基于离散事件仿真和刚体运动学求解器,通常依赖简化的时间步长计算,对于流体动力学(例如气动缸的压力建立曲线与非线性摩擦)以及高速接触动力学难以实时求解。此外,传统EDA与自动化工具之间的物理资产互通性受到专有文件格式的限制。
NVIDIA Omniverse借助OpenUSD架构引入了统一的图元定义规范,配合PhysX 5物理引擎在GPU张量核心与CUDA核心上的并行求解能力,使毫秒级的非线性动力学交互计算成为可能。相比传统CPU单线程或多线程求解器,基于GPU的物理计算能够以超过60帧每秒的吞吐量连续处理多刚体碰撞网格与粒子接触,为物理AI的端到端强化学习训练提供了高并发环境。
在驱动器与气动组件层面,SMC和研华等竞争厂商也在推进轻量化3D模型与数字孪生目录的开发,但多数方案仍局限于静态STEP/IGES几何模型配合基本PLCopen运动控制代码块。Festo通过Isaac Sim将传感器内生数据、真实迟滞损耗曲线与USD物理属性直接绑定的工程方法,使虚拟部件具备可验证的动态传递函数,显著降低了从仿真环境向实际硬件部署(Sim-to-Real)时的性能衰减率。
由 Induportals 编辑 Natania Lyngdoh 编辑,在 AI 协助下完成。
www.festo.com
