www.engineering-china.com
10
'26
Written on Modified on
统一机器人平台加速可信物理AI系统部署
恩智浦推出基于神经轴架构的统一机器人平台,解决多子系统软硬件集成耗时痛点并加快无人系统研发。
www.nxp.com
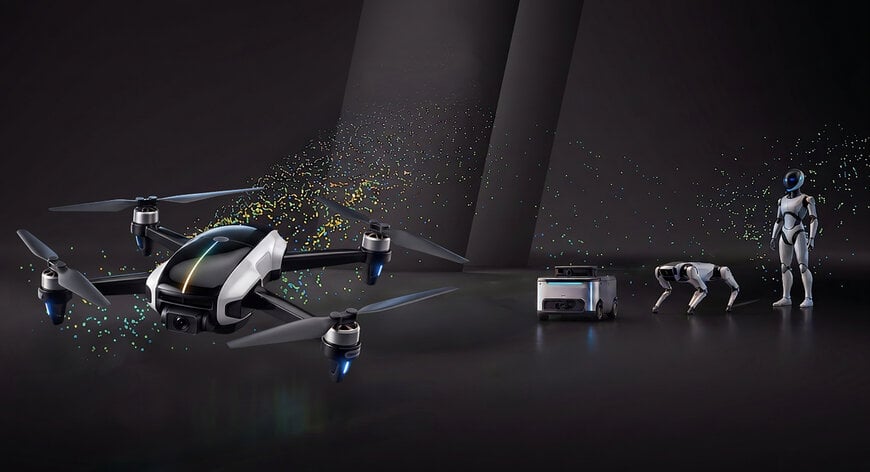
自主移动设备与物理AI系统在工业、物流及服务领域的规模化落地,高度依赖实时运动控制、多模态传感以及边缘人工智能推理之间的确定性低延迟交互。为了解决不同异构子系统集成周期长、验证复杂且缺乏系统级功能安全与信息安全保障的工程难题,恩智浦半导体推出了全新的统一机器人平台。该方案依托模块化开源软件开发套件与准量产参考设计,构建了覆盖传感、安全通信、高能效电机控制与机载计算的完整生态系统,支持研发团队将物理智能快速扩展至工业无人机、仓储物流及自主移动机器人设备中。
工业机器人子系统异构集成的工程挑战
在构建具备完全自主作业能力的智能体时,工程团队通常必须分别调试飞行管理单元、电机驱动逆变器、多路环境感知传感器以及负责深度学习推理的高性能机载计算中心。传统流程中,由于各组件底层通信协议不一致、实时时钟不同步以及缺乏统一的中间件封装,子系统的互操作性验证往往耗费数月研发周期。同时,当自主机器人走出受控的隔离车间并进入人机共存的操作空间时,系统架构必须从芯片级建立严格的功能安全和网络安全防护,确保机械故障或外部通信干扰不会引发不可控的危险行为。
通过软硬件解耦与预先集成验证,恩智浦将原本耗时数月的底层集成过程压缩至数天或数周。开发人员能够直接在已通过测试的确定性控制子系统之上,通过统一的软件接口叠加感知与导航模块,显著降低系统搭建的技术门槛并缩短产品投放周期。
神经轴架构设计与分布式硬件实现
该平台的技术核心在于恩智浦神经轴架构。这是一种分布式分层基础拓扑,通过结构化的通信机制将系统底层的硬实时执行器控制与高阶边缘AI决策计算相互隔离又紧密互联。
在硬件参考设计层面,平台首发套件针对严苛的无人航空器环境进行了针对性配置。主控计算节点NavQ95基于i.MX 95应用处理器,负责机载计算机视觉、自主路径规划及高算力AI任务;飞行管理节点Tropic VMU/FMU基于i.MX RT1064跨界微控制器构建,专门执行高优先级的姿态解算与飞行确定性控制;传感器网络节点基于MCX N947微控制器,采用车载级100Base-T1双绞线以太网标准实现确定性、抗干扰的数据总线互联;电机驱动单元基于MCX A13微控制器,兼容AM32开源固件规范,保障多路无刷直流电机的敏捷电流闭环控制。各层主控芯片均具备独立于具体业务逻辑的硬件安全隔离岛与加密引脚机制,有效防范侧信道攻击与固件篡改。
行业标准框架整合与模块化扩展路径
为了与现有的工业及开源生态无缝集成,该平台的模块化软件开发套件内嵌了ROS 2机器人操作系统中间件、Zephyr硬实时操作系统以及PX4自主飞行控制栈。底层驱动针对硬件外设与通信总线进行了标准化封装,使开发团队能够在开箱后的三十分钟内完成飞行器动力闭环与基础航电功能校验。
在产业协同与工程实践方面,无人机系统方案提供商blueflite技术总监James McClearen指出,统一平台提供了即用型基础框架,使工程团队能够绕过繁重的底层硬件适配工作,迅速推进算法验证与原型制造。无人系统计算架构商Orqa首席执行官Srdjan Kovačević表示,现代高性能机器人系统要求计算单元之间保持严格的可预测时延与高效通信,分层协同设计为应对高动态现实环境中的控制难题提供了架构支撑。除了航空器形态之外,该架构的电机伺服技术、车载以太网总线以及异构计算分配方案将进一步扩展至自动导引车、商用清洁与巡检等具备自主推理能力的物理智能系统。
补充背景
本节详述原始产品公告中未包含的技术规格与竞品基准分析。
在当前全球机器人系统控制架构中,将低功耗微控制器实时控制与多核应用处理器计算相结合的方案已成为行业主导方向。恩智浦平台采用的i.MX 95处理器集成了Arm Cortex-A55应用核心、专用于功能安全的Arm Cortex-M7/M33实时安全岛,以及恩智浦自主研发的eIQ Neutron神经处理单元,可提供最高达数TOPS的能效优化型机载推断算力。与单板计算架构相比,通过100Base-T1单对以太网(符合IEEE 802.3bw规范)连接MCX N947节点的设计,在保证100 Mbps全双工确定性吞吐量的同时,比传统四对双绞线工业以太网减轻了线束重量约三分之二,对抗电磁脉冲干扰能力也显著优于传统CAN-FD总线,更适合对轻量化要求极高的无人平台与移动底盘。
在同类竞争领域,意法半导体的STM32微控制器产品组合配合STM32MP2系列应用处理器,同样针对机器人伺服控制与边缘机器视觉提供了成熟的工业级硬件方案;德州仪器则凭借集成了双核Sitara AM6xA系列处理器以及专用C7x DSP和深度学习加速器,在毫米波雷达与立体视觉融合运算中占据技术优势。与传统工业自动化方案中采用专用工业现场总线(如EtherCAT或Profinet)的封闭式运动控制器相比,恩智浦统一机器人平台侧重于开源计算生态的深度打通,通过硬件级功能安全岛机制与原生适配ROS 2的神经轴网络拓扑,兼顾了学术界算法迭代的速度与工业级设备对故障防护等级的严苛要求。
由 Induportals 编辑 Natania Lyngdoh 编辑,在 AI 协助下完成。
www.nxp.com
